MY-0:セミヒューマノイド型の双腕移動ロボット

Physical AIの実機研究向け

MY-0

オープンソース設計をもとに自作できます。部品代は約¥1,000,000〜。組み立て・動作確認済みの完成品は¥2,000,000〜で購入できます。

機体構成

双腕と全方向移動を備えた研究開発機

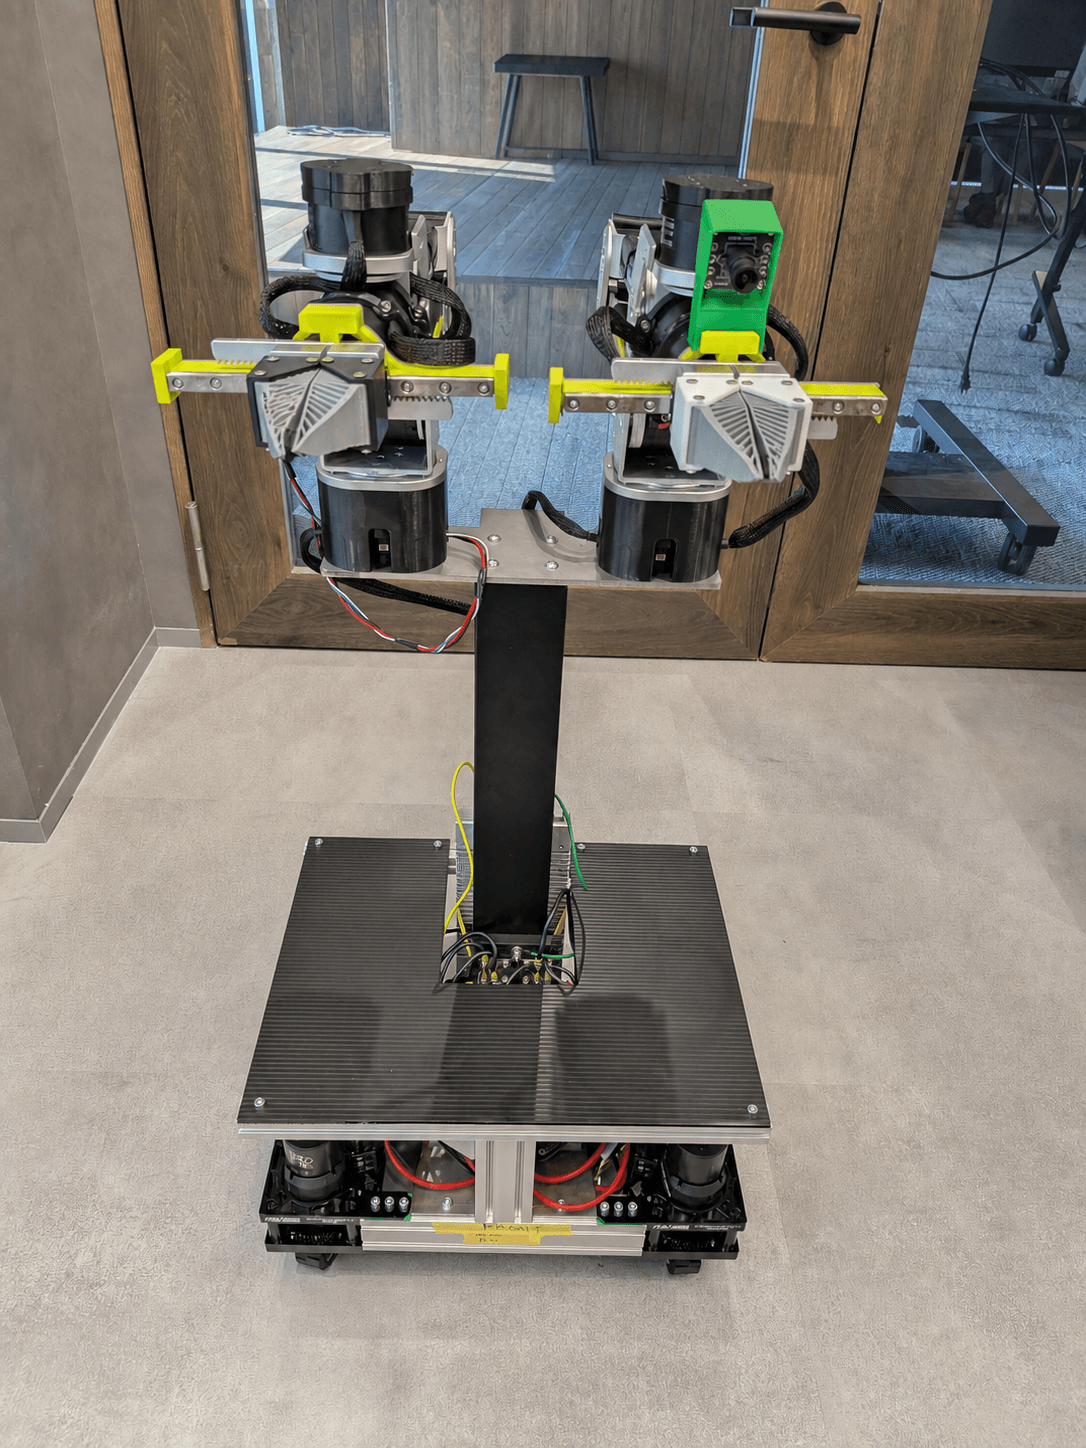
双腕モバイルマニピュレーター「MY-0」は、上半身に双腕、下半身に全方向移動台車を備えたセミヒューマノイド構成です。ヒューマノイド向けVLAや模倣学習の双腕タスクを低コストで検証できます。

01

オープンソースアームを双腕で搭載

reBot Arm B601-DMを2本採用。45度傾斜ブラケットに配置し、中央作業領域での協調操作を想定しています。

02

YORベースの4輪全方向移動

YOR(Your Own Robot)は、全方向移動台車・昇降機構・双腕を備えるオープンソースの移動マニピュレータです。MY-0では、その足回りをベースにreBot Arm B601-DMを採用しています。

03

シミュレーションから実機へ

公開済みのURDF・メッシュを使い、MuJoCoやNVIDIA Isaac Simで動作やタスクを試せます。シミュレーションで得た結果を実機で確かめるSim-to-Real研究に活用できます。

仕様・寸法

主要諸元および図面

MY-0の設計仕様に基づく主要諸元(公称値)と、一般配置図に基づく基準寸法一覧です。

双腕マニピュレーション

reBot Arm B601-DM ×2

自由度各腕 6+1自由度(6軸+グリッパー1軸)
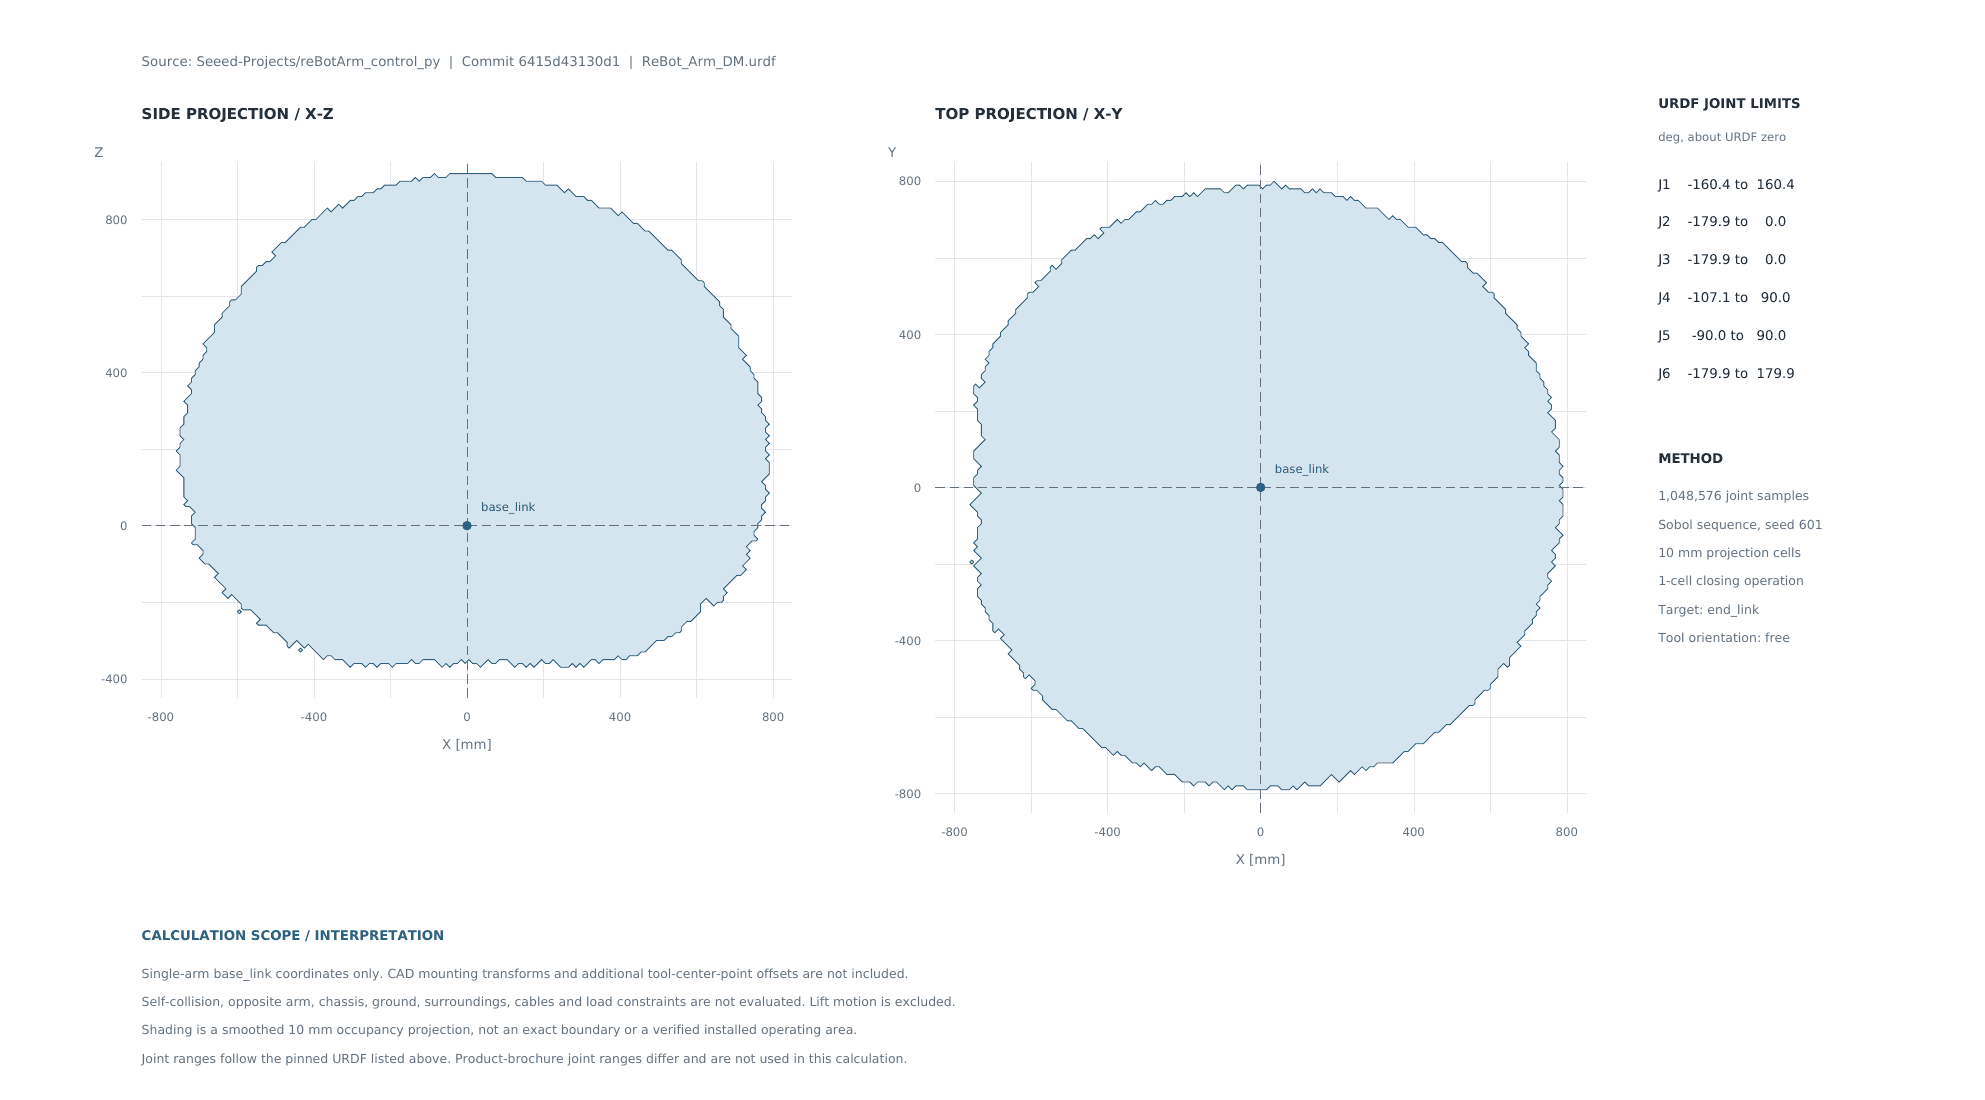
リーチ767 mm(各腕)
可搬重量各腕 1.5 kg
繰返し精度各腕 ±0.2 mm

全方向移動ベース

YORをベースにした足回り

足回りモジュールREV 3インチMAXSwerve ×4基

各輪が独立して操舵・駆動し、前後移動・横移動・その場旋回ができます。

走行モーターNEO Vortex ×4基

1基あたり:公称電圧12 V、無負荷回転数6,784 rpm、停止トルク3.6 N·m、ピーク出力640 W。

操舵モーターNEO 550 ×4基

UltraPlanetary減速比 約46.42:1。4基分のSPARK Flex制御器を計8台使用。

機体寸法・取付寸法

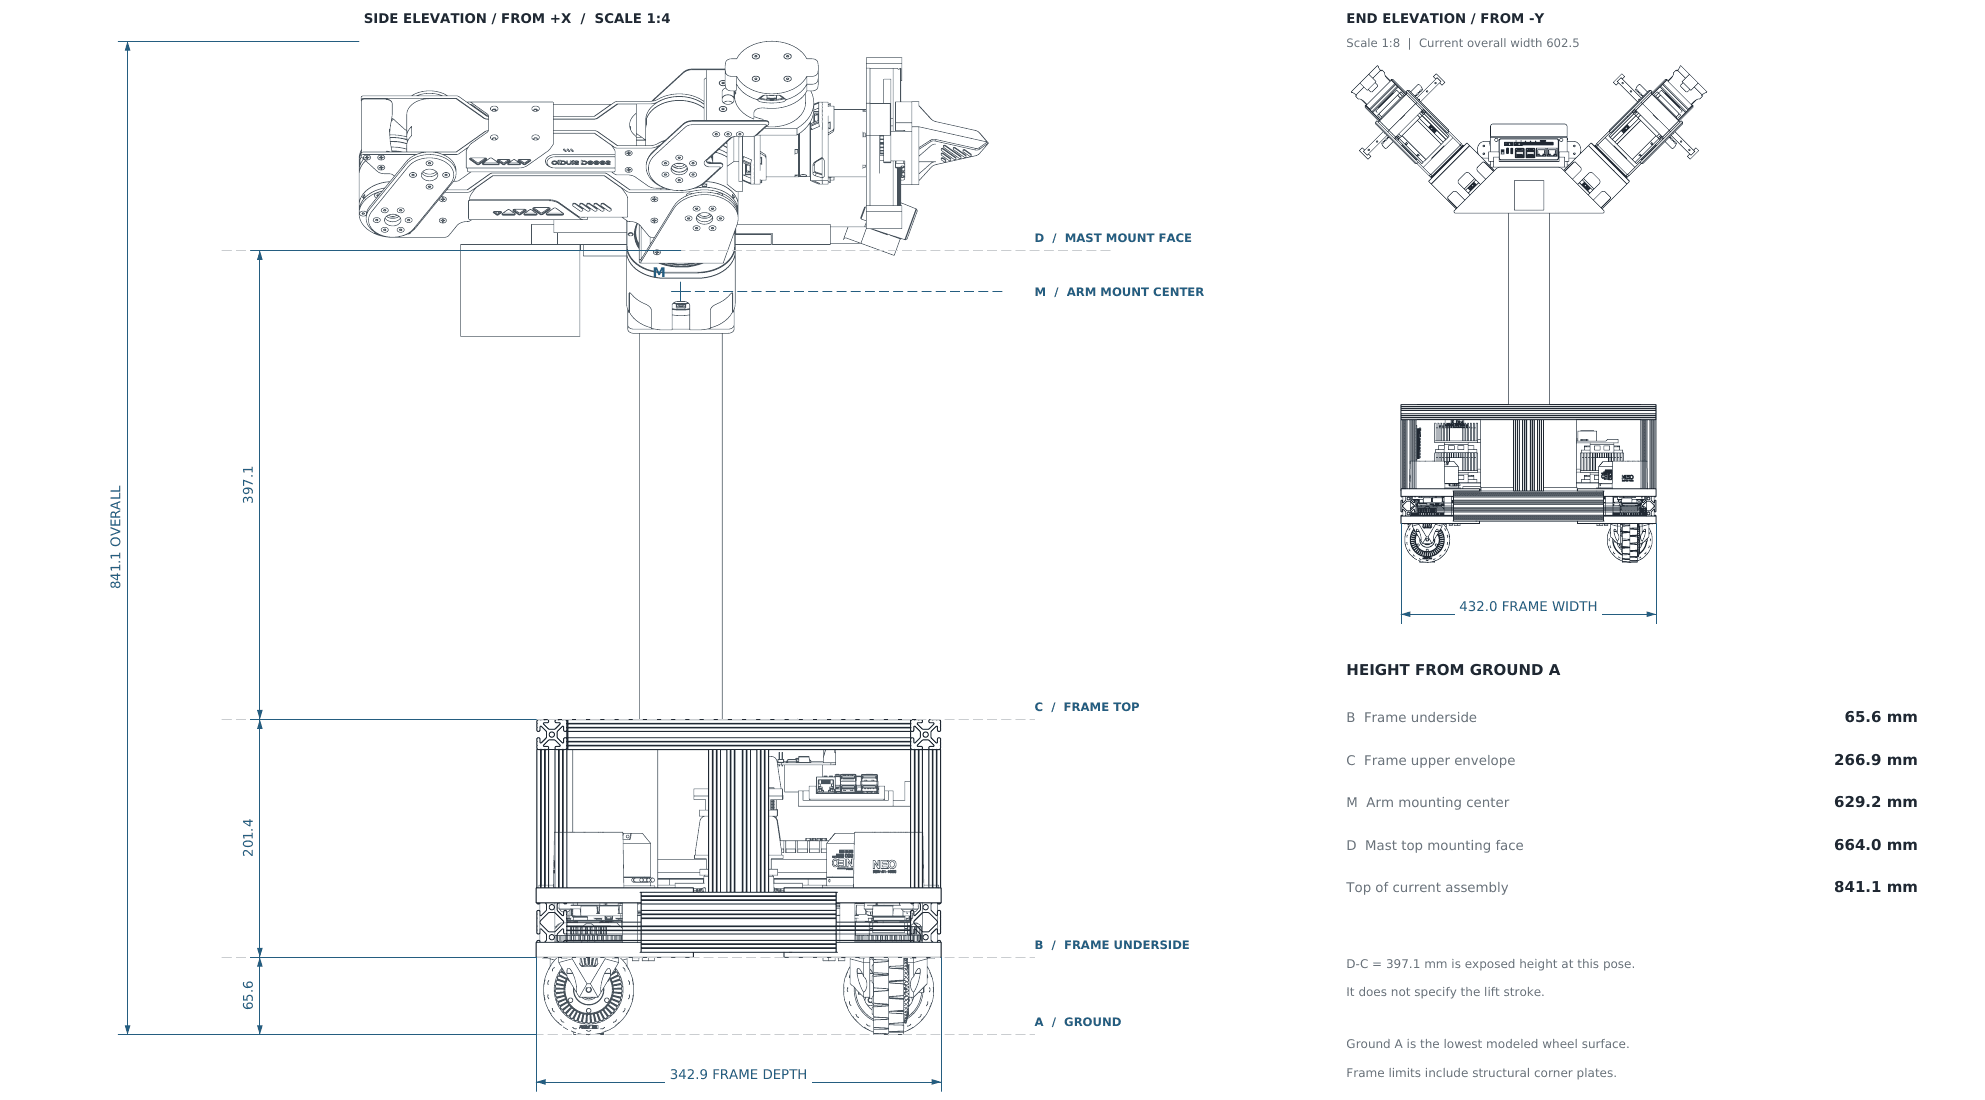
全高(図示組立状態)
841.1 mm

図示姿勢で、接地基準Aから機体最上部までの高さ。

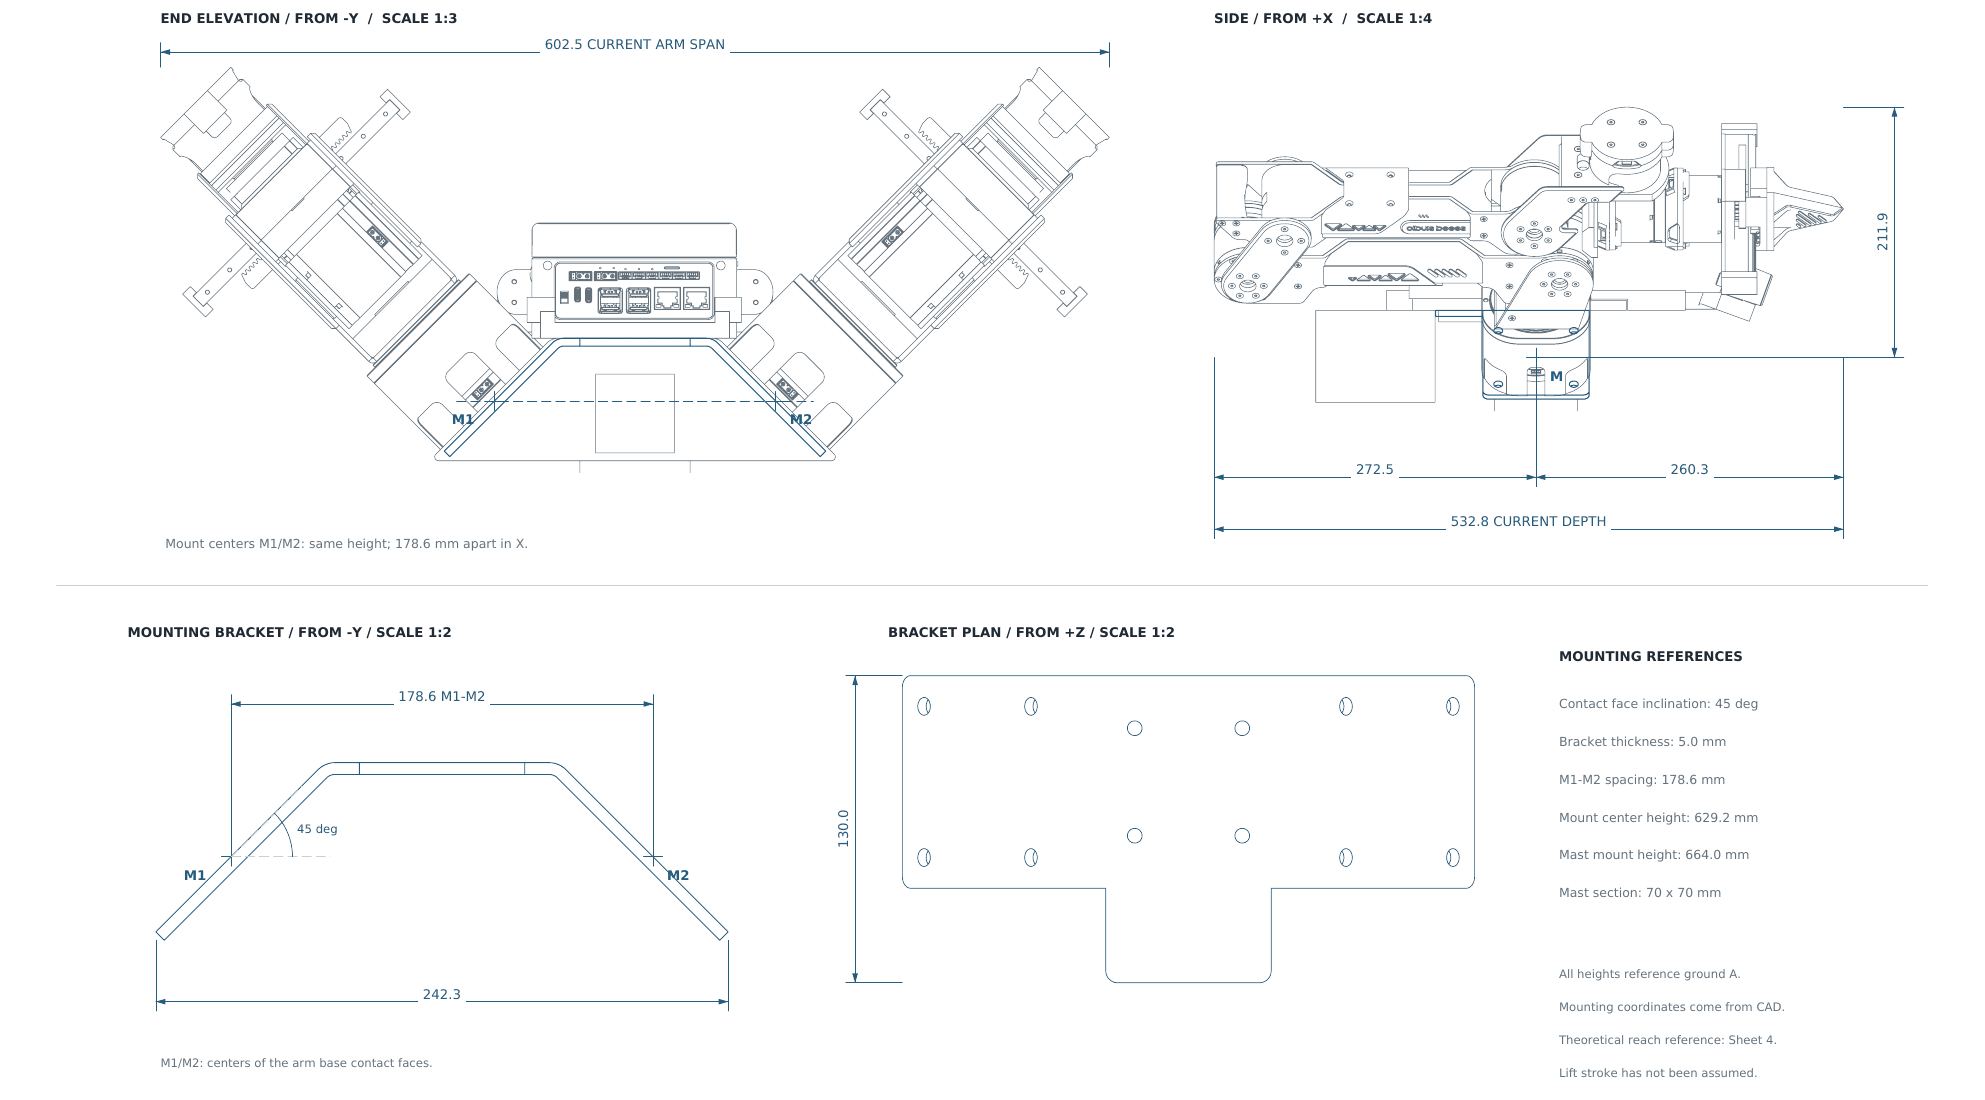
アーム全幅(格納姿勢)
602.5 mm

格納姿勢におけるアームの外側間隔。

機体奥行(図示姿勢)
532.8 mm

図示姿勢における機体の前後方向寸法。

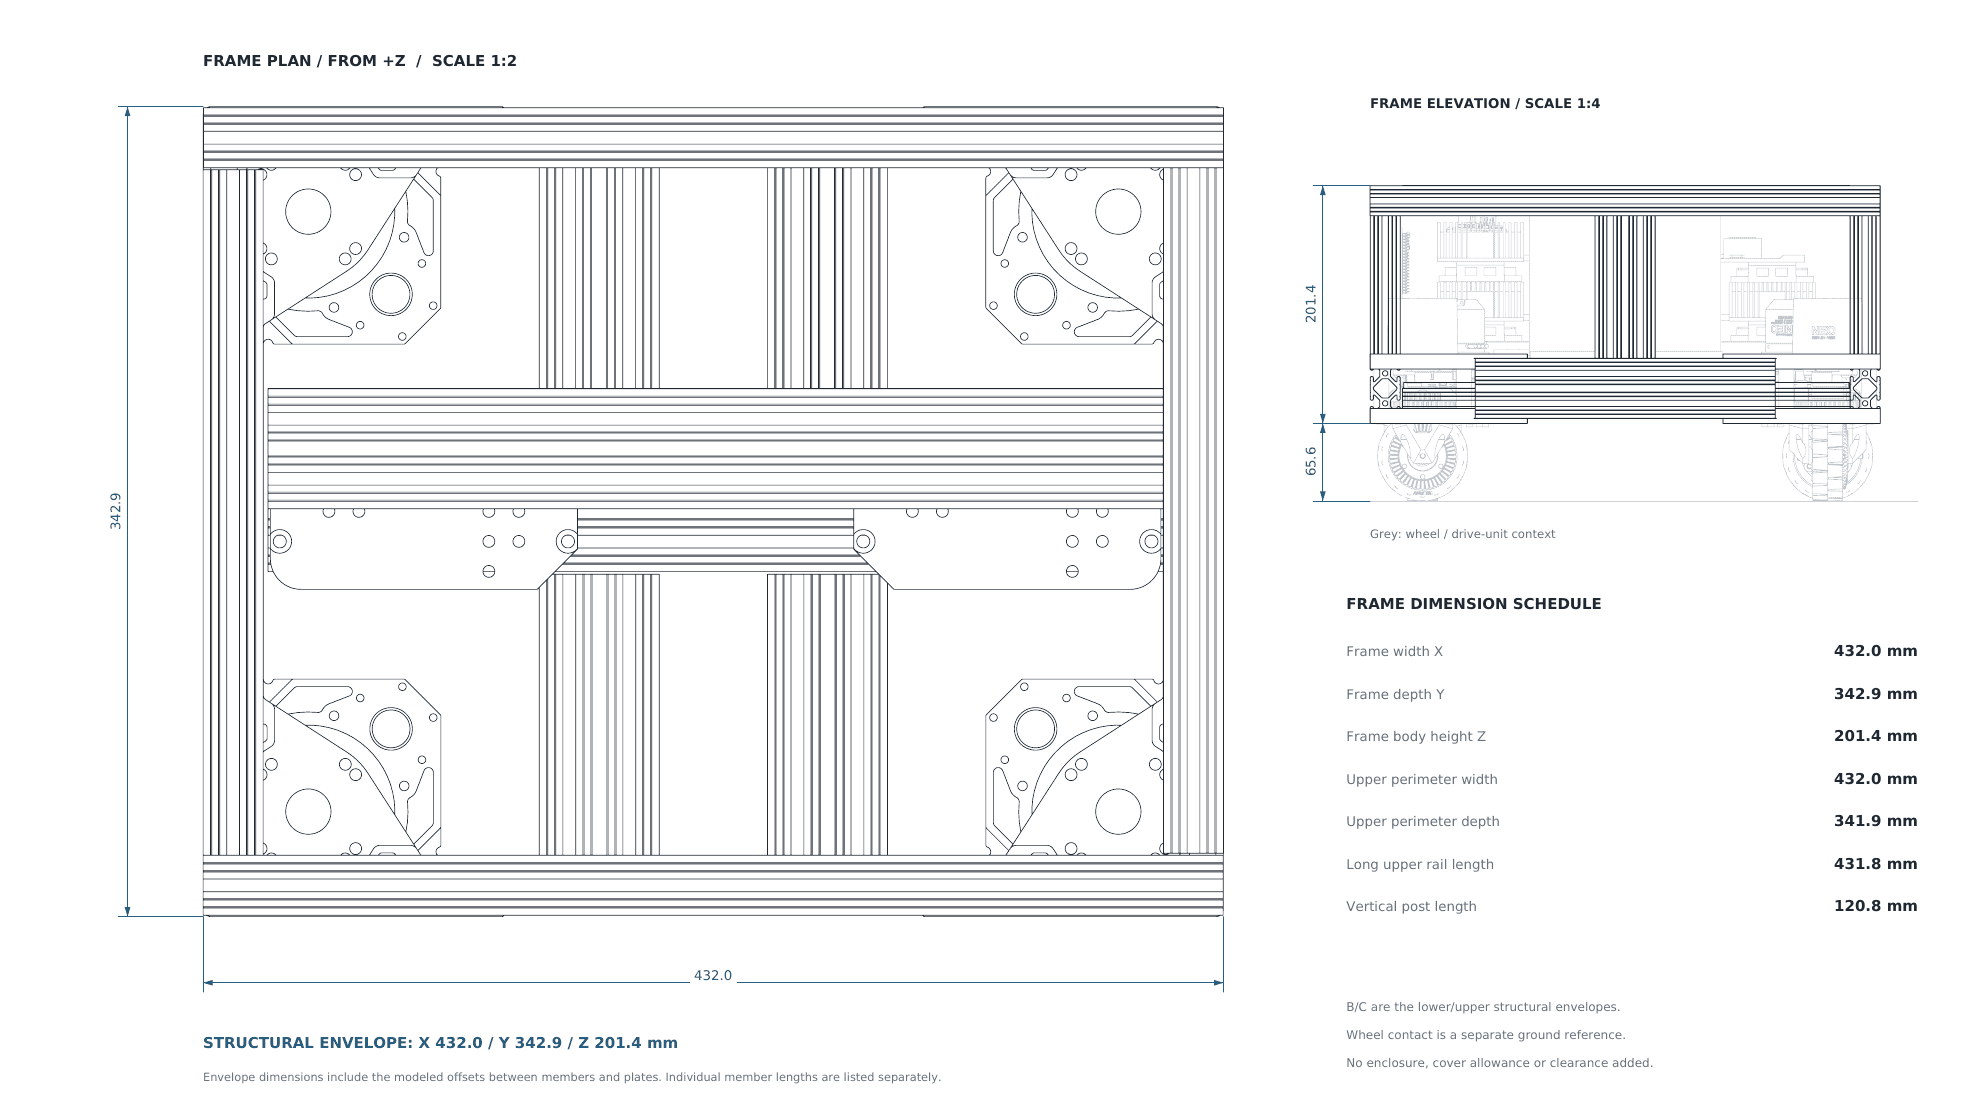
シャーシフレーム構造外形
432.0 × 342.9 × 201.4 mm

フレーム構造体の幅 × 奥行き × 高さ(外装カバー・クリアランスを除く公称値)。

アーム取付中心高さ
629.2 mm

接地面(基準A)からアームベース取付中心(M点)までの高さ。

アーム取付間隔(M1–M2)
178.6 mm

45度傾斜ブラケット上における左右アーム取付中心(M1–M2)間の配置間隔。

機体配置・図面

機体外形寸法および高さ基準図
外形寸法および高さ基準基準Aから各部までの高さ関係を示す図面です。D−Cの397.1 mmは図示姿勢におけるマスト露出高で、昇降ストローク値ではありません。
シャーシフレーム寸法および構造外形図
フレーム寸法および構造外形構造フレーム単体の外形を示す図面です。外装カバーや周辺クリアランスは寸法に含みません。
上部組立およびアーム取付部寸法図
アーム取付部および上部構成傾斜ブラケット上の左右アーム取付位置と、格納姿勢における機体外形を示しています。
単腕エンドポイント理論可動域解析図
アームの理論可動域(キネマティクス解析)固定したSeeed URDFに基づく単腕の理論可動域。関節姿勢1,048,576点をサンプリング。

設計データおよび技術成果物の公開状況

技術資料提供形式ライセンス公開状況
その他のCAD・3DモデルデータSTEP / STL / CADCERN-OHL-P-2.0準備中
部品表(BOM)Google スプレッドシート公開中
組立手順・インターフェース仕様書DOCUMENTATION—準備中

導入方法

MY-0の導入方法

オープンソース設計を使って自作することも、組み立て・動作確認済みの完成品を購入することもできます。

自作

¥1,000,000〜

公開設計をもとに、ご自身で部品を調達して組み立てられます。BOMにはアーム取付プレートのSTEPを掲載し、メッシュ付きのロボットモデル v1.0(URDF)も公開済みです。その他のCAD・図面・ROS 2パッケージは現在公開準備中です。
完成品

¥2,000,000〜

reBot Arm B601-DMを2基搭載し、全方向移動ベースと組み合わせた構成です。キャリブレーションと動作確認を行い、ROS 2環境をセットアップして納品します。

別料金のオプション:センサー・カメラの追加、グリッパーの変更、計算機のアップグレード、サポート延長。